
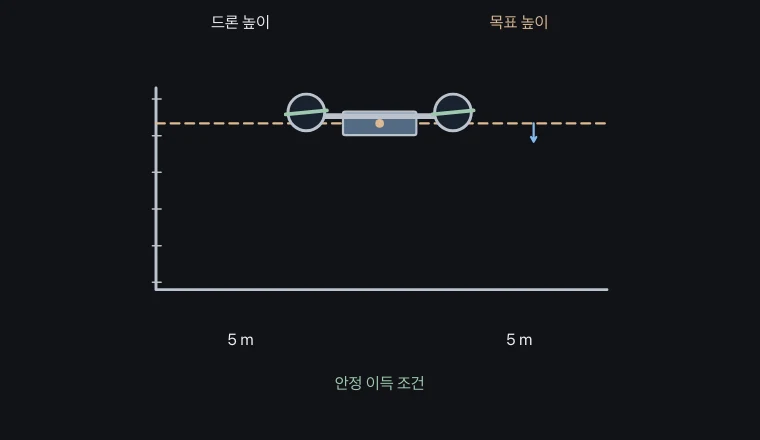
개념과 작동 원리
비례 항은 현재 오차에, 적분 항은 누적된 오차에 반응합니다. 미분 항은 변화가 빠른 운동을 억제하거나 앞선 변화에 대응하는 역할을 합니다.
비례 이득을 키우면 반응이 빨라질 수 있지만 지나침과 진동도 커질 수 있습니다. 적분은 지속적인 오차를 줄이지만 과도한 누적은 응답을 악화시킬 수 있습니다.
관계식과 성립 조건
실험은 u=Kp e+Ki∫e dt−Kd ḣ로 제어합니다. 미분을 측정 높이에 적용하므로 목표값이 갑자기 바뀔 때의 오차 미분과 구분합니다.
실제 제어기는 출력 한계, 센서 잡음과 지연을 가집니다. 모든 이득을 크게 하는 방식이 안정성을 보장하지 않으며 튜닝은 대상의 동특성과 함께 해야 합니다.
가상 실험에서 읽을 변화
안정한 적분 제어는 일정 외란의 정상 상태 오차를 없애요.
질량 1 kg·점성 저항 2 N·s/m의 수직 모형을 30 s 동안 RK4로 적분해요. 중력은 기본 호버 추력으로 상쇄해요. 포화·지연·센서 잡음·지면 충돌은 제외해요. 종료 오차는 정상 상태 오차와 다를 수 있어요. 실제 드론 비행을 따라 하지 말아요.
핵심 관계와 기호
u = Kp e + Ki∫e dt − Kd ḣ · ḧ + 2ḣ = u + disturbance
| 기호 | 뜻 | 단위 |
|---|---|---|
| e | 목표값 − 측정값 | 대상의 단위 |
| u | 제어 입력 | 모형 입력 단위 |
| Kp, Ki, Kd | 각 제어 항의 이득 | 항에 맞는 단위 |
예시로 확인하기
정착 시간은 어떻게 정의하나요?
이후 계속 목표의 2% 안에 머무는 시간이에요 · 안정한 적분 제어는 일정 외란의 정상 상태 오차를 없애요.
자주 헷갈리는 점
- 목표를 한 번 통과했다는 사실만으로 제어 성능이 좋다고 판단할 수는 없습니다.