
意义与机制
比例项与当前误差响应,积分项与累积误差响应,而导数项的功能是抑制快速变化,或响应之前的变化。
增加比例增益可以导致更快的响应,但也会导致更大的超调和振荡。积分可以减少持续误差,但过度积累会导致响应下降。
关系与条件
实验由 u=Kp e+Ki∫e dt−Kd ḣ 控制。由于导数应用于测量高度,它能够区分目标值突然变化时的误差导数,以及测量本身的导数。
实际控制器存在输出限制、传感器噪声以及延迟。 采用一种显著增加所有增益的方法,并不能保证稳定性,因此需要根据目标系统的特性进行调整。
观察实验中需要注意的事物
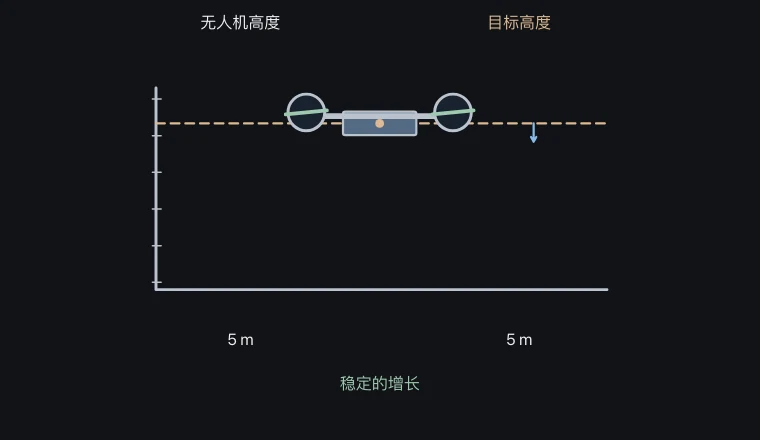
稳定积分控制消除了常干扰引起的稳态误差。
一个 1 kg 垂直模型,具有 2 N·s/m 的阻力,使用 RK4 模拟 30 秒。 基础悬浮推力抵消重力。 饱和、延迟、噪声以及地面碰撞被忽略。 最终误差可能与稳态误差不同。 不模拟真实的无人机飞行。
关键关系与符号
u = Kp e + Ki∫e dt − Kd ḣ · ḧ + 2ḣ = u + disturbance
| 符号 | 含义 | 单位 |
|---|---|---|
| e | 目标值 − 测量值 | 受控量的单位 |
| u | 控制输入 | 模型输入单位 |
| Kp, Ki, Kd | 每个控制项的增益 | 合适的单位 |
工作实例
如何定义调节时间?
在误差保持目标值的 2% 以内的期限 · 稳定的积分控制能够消除常数扰动引起的稳态误差。
常见误解
- 仅仅因为目标一次被成功实现,我们无法确定控制性能是良好的。