
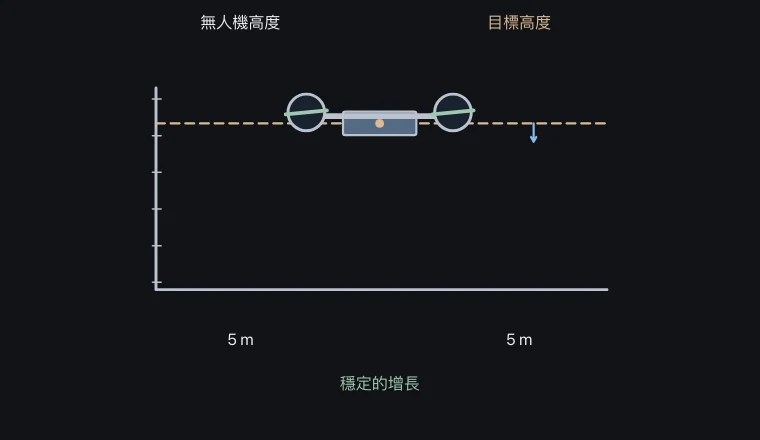
意義與機制
比例項與當前誤差響應,積分項與累積誤差響應,而導數項的功能是抑制快速變化,或響應之前的變化。
增加比例增益可以導致更快的響應,但也會導致更大的超調和振盪。積分可以減少持續誤差,但過度積累會導致響應下降。
關係與條件
實驗由 u=Kp e+Ki∫e dt−Kd ḣ 控制。由於導數應用於測量高度,它能夠區分目標值突然變化時的誤差導數,以及測量本身的導數。
實際控制器存在輸出限制、感測器噪聲以及延遲。 採用一種顯著增加所有增益的方法,並不能保證穩定性,因此需要根據目標系統的特性進行調整。
觀察實驗中需要注意的事物
穩定積分控制消除了常干擾引起的穩態誤差。
一個 1 kg 垂直模型,具有 2 N·s/m 的阻力,使用 RK4 模擬 30 秒。 基礎懸浮推力抵消重力。 飽和、延遲、噪聲以及地面碰撞被忽略。 最終誤差可能與穩態誤差不同。 不模擬真實的無人機飛行。
關鍵關係與符號
u = Kp e + Ki∫e dt − Kd ḣ · ḧ + 2ḣ = u + disturbance
| 符號 | 含義 | 單位 |
|---|---|---|
| e | 目標值 − 測量值 | 受控量的單位 |
| u | 控制輸入 | 模型輸入單位 |
| Kp, Ki, Kd | 每個控制項的增益 | 合適的單位 |
透過範例確認
如何定義調節時間?
在誤差保持目標值的 2% 以內的期限 · 穩定的積分控制能夠消除常數擾動引起的穩態誤差。
常見誤解
- 僅僅因為目標一次被成功實現,我們無法確定控制效能是良好的。